武汉康芯源技术有限公司
联系手机:罗经理 17092617859
联系电话:027-5976-3929
联系邮箱:sales@consenstar.com
联系地址:湖北省武汉市洪山区东湖高新区长城园路精工科技园
170 9261 7859

咨询电话:
|
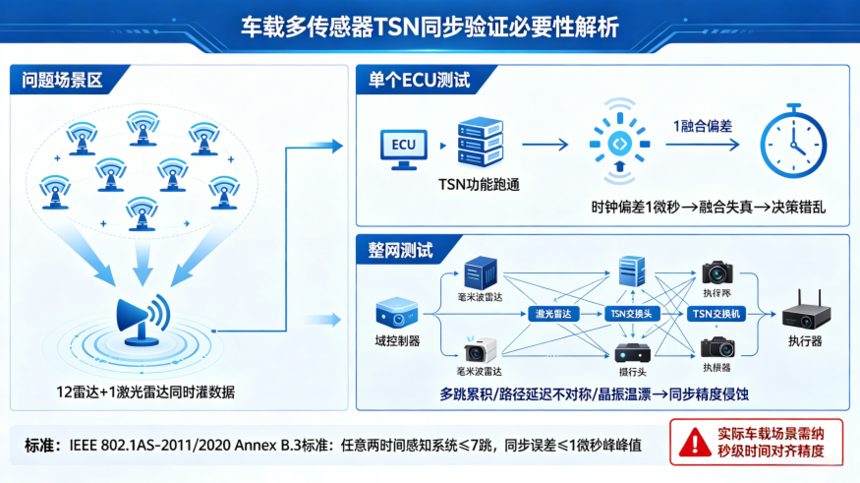
TSN多节点同步验证:智能驾驶量产前,你绕不过去的那道坎当12个雷达+1个激光雷达同时向域控灌数据,时钟偏差1微秒,融合就会失真,决策就会错乱一、为什么单节点通过,多节点必挂?做过部件级测试的工程师都清楚:单个ECU的TSN功能跑通,不等于整网能用。 武汉康芯源技术发现问题出在系统级交互。当域控制器、毫米波雷达、激光雷达、摄像头、执行器通过TSN交换机组成完整网络时,gPTP同步精度会被多跳累积、路径延迟不对称、晶振温漂等因素持续侵蚀。根据IEEE 802.1AS-2011/2020 Annex B.3标准:任意两个时间感知系统间隔不超过7跳,同步误差须控制在1微秒(1000纳秒)峰峰值以内。而在实际车载多传感器融合场景中,往往需要纳秒级的时间对齐精度。
这就是TSN多节点同步验证存在的根本理由——它不是可选项,是量产前的必答题。 二、gPTP同步机制:纳秒级精度靠什么撑住?TSN时间同步的核心是IEEE 802.1AS(gPTP),工作在OSI数据链路层,通过硬件时间戳直接捕获报文收发时刻,绕过操作系统调度和协议栈处理抖动。 同步流程拆解(四步走)
核心优势:硬件辅助。 与纯软件PTP(IEEE 1588)相比,时间戳由MAC层或PHY层硬件直接生成,同步精度从微秒级跃升至纳秒级。 节点角色分工
三、两大主流测试方法:选对工具,事半功倍当前行业公认的同步精度测试方法有两种,互为补充,缺一不可。 方法一:1PPS脉冲对比法——特别直观、特别成熟· 原理:主从节点PPS引脚输出整秒脉冲,示波器比对上升沿时间差 · 优势:直指物理时钟源头,操作简单,适合实验室单设备验证 · 局限:要求被测设备具备PPS输出引脚,并非所有ECU都预留 方法二:反向同步法(Reverse Sync)——覆盖复杂网络· 原理:从节点主动向主节点回传Sync报文,结合路径延迟反推同步误差 · 优势:利用已有网络即可测试,无需额外硬件接口,适合集成交换设备场景 · 局限:非gPTP标准强制功能,部分协议栈不支持,有集成成本 实操建议:设备有PPS引脚,优先用1PPS法;无PPS引脚,反向同步法是更务实的选择。信而泰、罗德与施瓦茨等主流方案已同时支持两种方法。 四、测试台架怎么搭?看一个真实落地案例某研究机构为验证TSN在智能驾驶中的性能,搭建了一套硬件在环移动小车测试台架:
完整验证链条
这套台架成功在实验室阶段暴露并解决了系统集成问题,大幅降低了实车路试的风险和成本。 五、2025-2026标准大变天:从"单源保障"到"多源容错"如果你的测试方案还停留在2024年之前,已经过时了。
802.1ASed-2026的落地意味着什么? 2026年之前,网络故障可能导致时钟跳变——对自动驾驶和飞行控制而言是致命风险。新标准允许系统同时利用两个或更多gPTP域,实现无缝过渡和时间源间的持续交叉校验。TSN时间同步正式从"单源保障"升级为"多源容错"。 六、五大误差来源:你的同步精度为什么总差一点?理论设计再精妙,落地仍需面对现实。以下五大误差来源,是测试中必须重点排查的:
排查Tip:使用clock_gettime(CLOCK_TAI)绑定纳秒级硬件时钟,配合内核旁路(AF_XDP/DPDK)注入时间戳,可将CPU频率调节带来的误差控制在±15ns以内。 七、主流测试工具选型(2026年6月特别新)
八、写在特别后TSN多节点同步验证,是连接技术标准与量产应用的关键验证阶段。 从gPTP的纳秒级同步,到1PPS与反向同步的双轨测试,再到2026年新标准对多源容错的要求——每一步都在告诉我们同一件事: 在智能网联汽车的世界里,时间不等人,精度不让步。 武汉康芯源技术认为构建贴近实车环境的复杂测试场景,提前暴露问题,才是降低路试成本、加速量产落地的特别优解。 |