
TSN多节点同步验证:智能驾驶量产前,你绕不过去的那道坎
当12个雷达+1个激光雷达同时向域控灌数据,时钟偏差1微秒,融合就会失真,决策就会错乱
一、为什么单节点通过,多节点必挂?
做过部件级测试的工程师都清楚:单个ECU的TSN功能跑通,不等于整网能用。
武汉康芯源技术发现问题出在系统级交互。当域控制器、毫米波雷达、激光雷达、摄像头、执行器通过TSN交换机组成完整网络时,gPTP同步精度会被多跳累积、路径延迟不对称、晶振温漂等因素持续侵蚀。根据IEEE 802.1AS-2011/2020 Annex B.3标准:任意两个时间感知系统间隔不超过7跳,同步误差须控制在1微秒(1000纳秒)峰峰值以内。而在实际车载多传感器融合场景中,往往需要纳秒级的时间对齐精度。
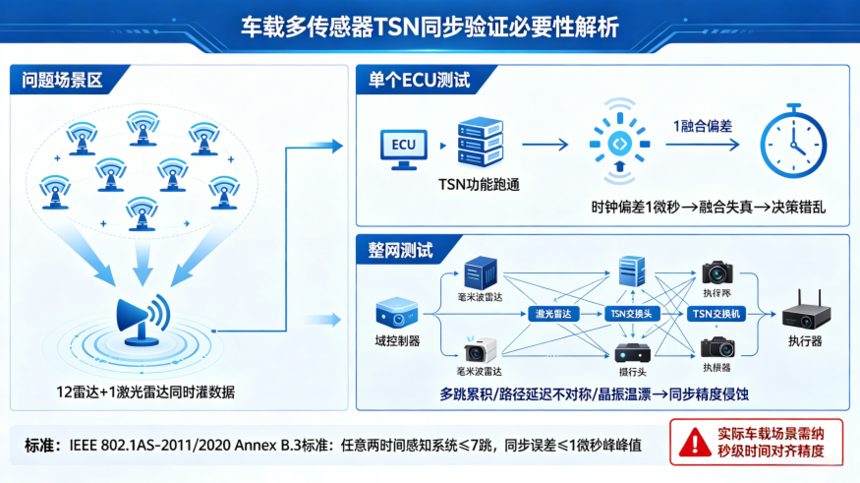
这就是TSN多节点同步验证存在的根本理由——它不是可选项,是量产前的必答题。
二、gPTP同步机制:纳秒级精度靠什么撑住?
TSN时间同步的核心是IEEE 802.1AS(gPTP),工作在OSI数据链路层,通过硬件时间戳直接捕获报文收发时刻,绕过操作系统调度和协议栈处理抖动。
同步流程拆解(四步走)
步骤 | 动作 | 关键技术 |
① | 全局主时钟(GrandMaster)发送Sync报文广播时间基准 | 硬件时间戳,PHY/MAC层直接打戳 |
② | 从节点接收Sync,记录到达时刻t2;随后发送Delay_Req | t2由硬件捕获,非软件打标 |
③ | 主节点回复Delay_Resp,携带接收时刻t4 | P2P延迟测量机制启动 |
④ | 从节点利用t1/t2/t3/t4四个时间戳计算偏移量并校准本地时钟 | 漂移补偿控制环路持续修正 |
核心优势:硬件辅助。 与纯软件PTP(IEEE 1588)相比,时间戳由MAC层或PHY层硬件直接生成,同步精度从微秒级跃升至纳秒级。
节点角色分工
角色 | 职能 | 典型设备 |
GrandMaster(GM) | 全网时间基准源,精度特别高 | GPS/北斗时钟、高精度恒温晶振 |
Boundary Clock(BC) | 上游同步、下游分发,解决长距离衰减 | TSN交换机 |
Transparent Clock(TC) | 不改自身时钟,仅补偿链路时延 | TSN交换机 |
Slave Clock | 接收同步信息,校准本地时钟 | 雷达、摄像头、ECU |
三、两大主流测试方法:选对工具,事半功倍
当前行业公认的同步精度测试方法有两种,互为补充,缺一不可。
方法一:1PPS脉冲对比法——特别直观、特别成熟
· 原理:主从节点PPS引脚输出整秒脉冲,示波器比对上升沿时间差
· 优势:直指物理时钟源头,操作简单,适合实验室单设备验证
· 局限:要求被测设备具备PPS输出引脚,并非所有ECU都预留
方法二:反向同步法(Reverse Sync)——覆盖复杂网络
· 原理:从节点主动向主节点回传Sync报文,结合路径延迟反推同步误差
· 优势:利用已有网络即可测试,无需额外硬件接口,适合集成交换设备场景
· 局限:非gPTP标准强制功能,部分协议栈不支持,有集成成本
实操建议:设备有PPS引脚,优先用1PPS法;无PPS引脚,反向同步法是更务实的选择。信而泰、罗德与施瓦茨等主流方案已同时支持两种方法。
四、测试台架怎么搭?看一个真实落地案例
某研究机构为验证TSN在智能驾驶中的性能,搭建了一套硬件在环移动小车测试台架:
组件 | 配置 |
传感器 | 12个毫米波雷达 + 1个激光雷达 + 多路摄像头 |
网络核心 | TSN交换机 + 工控机 |
验证场景 | 自适应巡航、车道保持等 |
核心指标 | 高负载下纳秒级同步 + 低延迟传输 |
完整验证链条
验证项 | 指标要求 |
✅ 系统级时间同步精度 | 全网特别大时间偏差 < ±500ns |
✅ 冗余切换测试 | 链路中断后 <10ms 完成切换,业务不中断 |
✅ 损伤与压力测试 | 引入随机丢包和时延抖动,验证恢复能力 |
✅ 流量调度验证 | Qbv/Qav调度下,制动流 <2ms 端到端时延 |
✅ 协议一致性 | 不同供应商设备基于统一IEEE标准正常通信 |
这套台架成功在实验室阶段暴露并解决了系统集成问题,大幅降低了实车路试的风险和成本。
五、2025-2026标准大变天:从"单源保障"到"多源容错"
如果你的测试方案还停留在2024年之前,已经过时了。
标准 | 发布时间 | 核心变化 | 对测试的影响 |
IEEE 802.1DG-2025 | 2025年12月 | 车载TSN配置文件,跨厂商统一设计与测试基准 | 互操作性测试成为刚需 |
IEEE 802.1ASed-2026 | 2026年3月25日 | 首次引入故障容错定时与时间完整性机制:支持多主时钟、时间源交叉校验、时间欺骗检测 | 测试仪表必须具备多时间源同步比对能力 |
802.1ASed-2026的落地意味着什么?
2026年之前,网络故障可能导致时钟跳变——对自动驾驶和飞行控制而言是致命风险。新标准允许系统同时利用两个或更多gPTP域,实现无缝过渡和时间源间的持续交叉校验。TSN时间同步正式从"单源保障"升级为"多源容错"。
六、五大误差来源:你的同步精度为什么总差一点?
理论设计再精妙,落地仍需面对现实。以下五大误差来源,是测试中必须重点排查的:
误差来源 | 机理 | 典型影响 |
硬件晶振温漂 | 车载-40℃~105℃,晶振频率随温度漂移 | 本地时钟偏离主时钟 |
路径延迟不对称 | Pdelay假设链路往返对称,但多跳转发中上下行排队延迟可能不对称 | 计算偏差 |
多跳累积误差 | 每一跳交换机的Residence Time测量误差会累积 | 长链路精度下降 |
网络拥塞干扰 | 极端拥塞下gPTP报文仍可能面临排队延迟 | 时间戳采集失真 |
CPU频率动态调节 | SpeedStep/Cool'n'Quiet激活降频时,TSC每纳秒对应的cycle数发生偏移 | 微基准测试出现系统性低估 |
排查Tip:使用clock_gettime(CLOCK_TAI)绑定纳秒级硬件时钟,配合内核旁路(AF_XDP/DPDK)注入时间戳,可将CPU频率调节带来的误差控制在±15ns以内。
七、主流测试工具选型(2026年6月特别新)
厂商 | 方案 | 帧时戳分辨率 | 同步测试方法 |
信而泰 | BigTao-V系列 + FPGA模块 | 8纳秒 | 1PPS + 反向同步 |
罗德与施瓦茨 | RTO6示波器 + TSN Box 3.1 | — | 1PPS + 反向同步 |
北汇信息 | TSN CoreSolution / BasicSolution | — | PPS + Reverse Sync + GM时钟跳变模拟 |
经纬恒润 | TestBase ATT + AETP.TSN | — | 自动化测试套件 |
八、写在特别后
TSN多节点同步验证,是连接技术标准与量产应用的关键验证阶段。
从gPTP的纳秒级同步,到1PPS与反向同步的双轨测试,再到2026年新标准对多源容错的要求——每一步都在告诉我们同一件事:
在智能网联汽车的世界里,时间不等人,精度不让步。
武汉康芯源技术认为构建贴近实车环境的复杂测试场景,提前暴露问题,才是降低路试成本、加速量产落地的特别优解。
推荐
-

-

QQ空间
-

新浪微博
-

人人网
-

豆瓣






